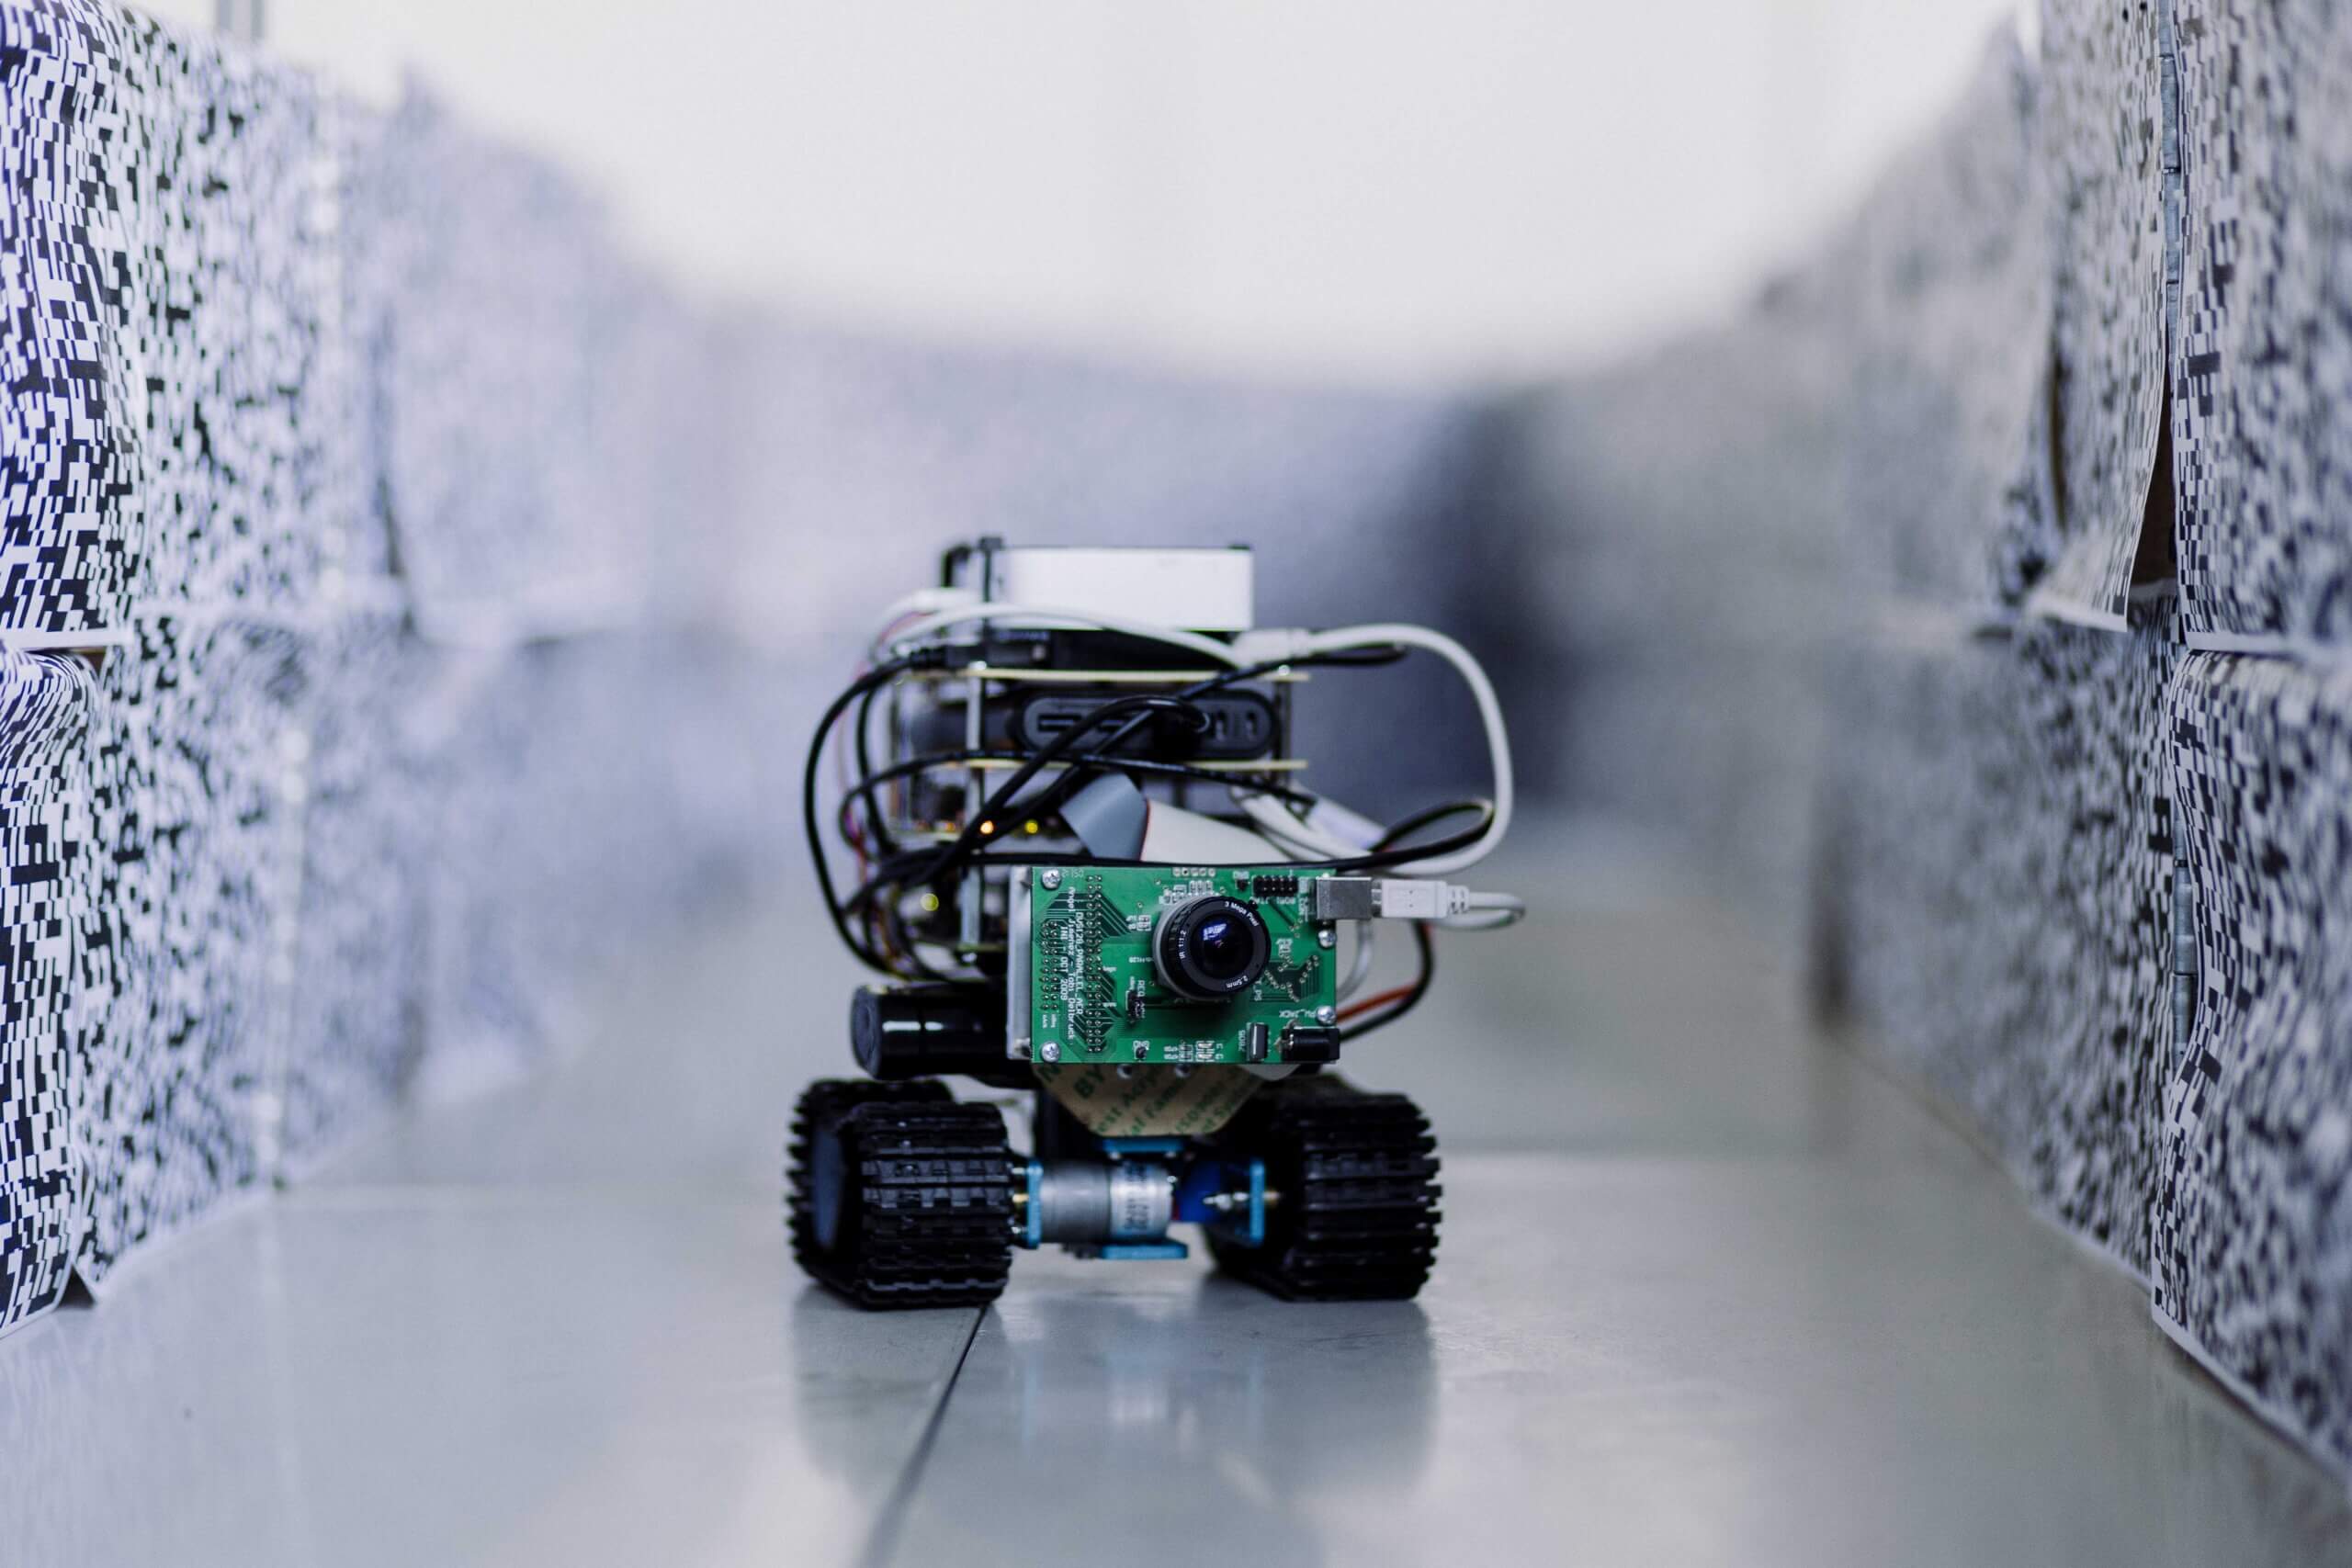
Hoe kunnen insecten met een minimale hersencapaciteit toch navigeren terwijl ze vliegen? Die vraag, en dan met name hoe hersenen functioneren en hoe de structuur van die hersenen is, interesseert prof. Elisabetta Chicca mateloos. Ze formuleerde een hypothese rond deze vraag en maakte met collega’s samen een insect als robot na.
Dieren verplaatsen zich in verschillende habitats, van kale landschappen tot zeer onoverzichtelijke terreinen, zoals bossen of gras- en bloemenweiden. Een cruciaal aspect van vliegende dieren, zoals insecten en vogels, is het vermijden van obstakels om schade aan de vleugels te voorkomen en een snelle voorwaartse beweging te maken. Het vermijden van obstakels vereist het bewaren van een veilige afstand tot omringende objecten, het identificeren van oversteekbare openingen tussen objecten en het snel afremmen als de vluchtcorridor te smal wordt of het uitvoeren van ontwijkende manoeuvres rond obstakels. De computationele mechanismen die ten grondslag liggen aan dit gedrag zijn essentieel voor het ontwikkelen van autonome robots die in complexe en onvoorspelbare omgevingen kunnen opereren.

Winner takes all
Als navigeren het voornaamste doel is van insecten, gaat bijna alle hersencapaciteit daar naartoe. ‘Dat noemt de wetenschap het WTA-effect, Winner Takes All’, legt Chicca uit, professor of Bio-Inspired Circuits and Systems bij de faculteit Science and Engineering van de Rijksuniversiteit Groningen (RUG). ‘De vraag is hoe insecten dat voor elkaar krijgen en hoe kunnen wij dat namaken. Een minirobot kan die taak overnemen, dat is dan ook diens enige taak.’ Zover is het nog lang niet, maar als je bedenkt dat de bij ongeveer één miljoen neuronen heeft en het fruitvliegje ongeveer 600.000, dan is er veel meer mogelijk met kleinere computers. Bij insecten kan dat ook. ‘Deze insecten zijn klein, maar hebben toch capaciteiten die we willen inzetten voor andere doelgroepen, zoals mensen. Hun brein is complex en door onderzoek komen we veel meer te weten. Insecten als fruitvliegjes zijn bovendien ruim voorradig en het ethische aspect telt een stuk minder dan bij andere dieren. Dat maakt onderzoek ook eenvoudiger.’ Toch zijn er veel overeenkomsten tussen insecten en mensen. In haar onderzoek ontwikkelde Chicca samen met collega’s een robot met opmerkelijke capaciteiten om in dicht terrein te reizen, botsingen te vermijden, kloven over te steken en veilige doorgangen te selecteren. Deze capaciteiten worden bereikt door het neuromorfe netwerk dat de robot naar gebieden met weinig schijnbare beweging stuurt. Dit systeem, de agent, is gemaakt om gebruik te maken van kennis over visieverwerking en het vermijden van obstakels bij insecten. De resultaten laten zien hoe insecten veilig door verschillende habitats kunnen reizen. Dit kan een werkende hypothese zijn om het reizen van insecten in dichtbegroeid terrein te bestuderen. Bovendien illustreert het dat er nieuwe hardwaresystemen ontworpen kunnen worden door de onderliggende mechanismen die het gedrag sturen, te begrijpen.

Optische stroming
De primaire informatie voor vluchtcontrole en het vermijden van obstakels bij insecten wordt geleverd door de optische stroming (OF). Translationele OF is de schijnbare beweging van de omgeving op het zicht van het dier wanneer die zich binnen zijn omgeving verplaatst. Omdat OF afhangt van zowel de bewegingssnelheid als de afstand tot objecten in de omgeving, is het direct gerelateerd aan het tijdstip van een dreigende botsing. Tot op heden zijn er meerdere mechanismen voorgesteld om de verdere verwerking van OF te verklaren om een botsingsvrije vlucht te garanderen. Het gebruik van kunstmatige agenten geeft de mogelijkheid om de functionaliteit van de onderliggende neuronale processen rigoureus te testen in gecontroleerde omgevingen. Vooral met betrekking tot insecten is het indrukwekkend dat ze hun virtuoze navigatieprestaties, waaronder het vermijden van obstakels, veilig kunnen uitvoeren met hersenen die niet groter zijn dan een speldenknop. Dit suggereert dat de onderliggende neurale processen extreem efficiënt en spaarzaam zijn en dat de onderliggende mechanismen potentieel interessant zijn voor implementatie in resource-besparende kunstmatige autonome agenten. Daarom is een van de centrale doelstellingen van deze studie om belangrijke aspecten van het gedrag van insecten bij het vermijden van obstakels te verklaren door ze te modelleren en deze bio-geïnspireerde computationele principes te onderzoeken voor technische toepassingsscenario’s.
Klein, kleiner, kleinst
Als een agent maar één taak heeft, dan heeft het alleen daarvoor weinig middelen nodig. Dit kun je in een complete computer implementeren, maar dat hoeft niet. ‘Je kunt iets ontwerpen dat alleen dat kan. Dat betekent dat je weinig grondstoffen nodig hebt, weinig energieverbruik, compactheid en lage latentie. Over het algemeen is er weinig nodig voor zo’n agent. Dat maakt dit heel inzetbaar voor diverse gebieden.’