Auto’s en vrachtwagens kunnen steeds meer zelf. Toch is de stap naar volledige autonoom rijden nog een brug te ver. De ontwikkeling staat echter niet stil en op de TU Delft geeft de Intelligent Vehicles-groep van het Robotics Lab een update.
Veiligheid is een heel belangrijke uitdaging en het overlijden van een vrouw in de Verenigde Staten in 2018 betekende een flinke stap terug. Deze mevrouw werd door een autonome auto aangereden terwijl ze overstak. Een autonome auto heeft daarom ogen en oren nodig. Dat kunnen sensoren zijn die je dan op het voertuig bevestigt. Andere uitdagingen waaraan gewerkt wordt zijn hoe een voertuig kan ‘horen’, een op afstand bestuurbare auto, wagenziekte voorkomen, platooning, onverwachte situaties, rekening houden met andere voertuigen én met fietsers. Een ‘slimme’ fiets die stabiel is, is in ontwikkeling. De grootste uitdaging van alles is toch wel de schaalbaarheid.
Toyota Prius
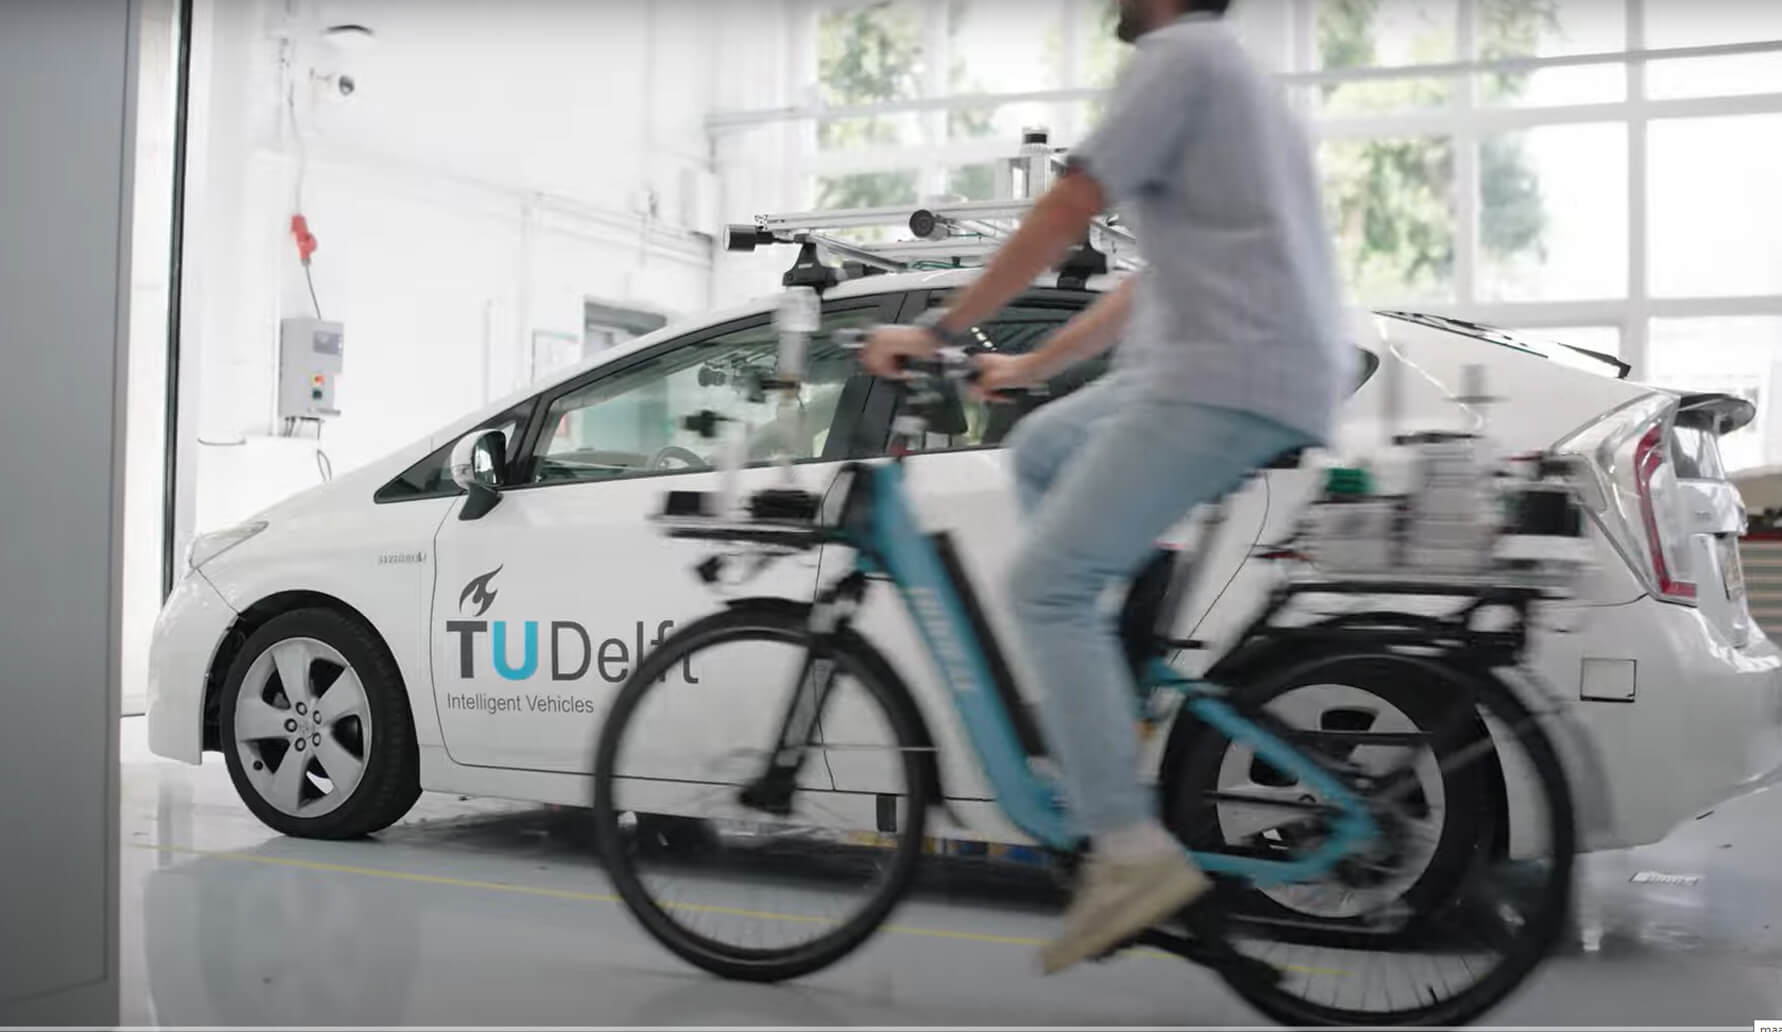
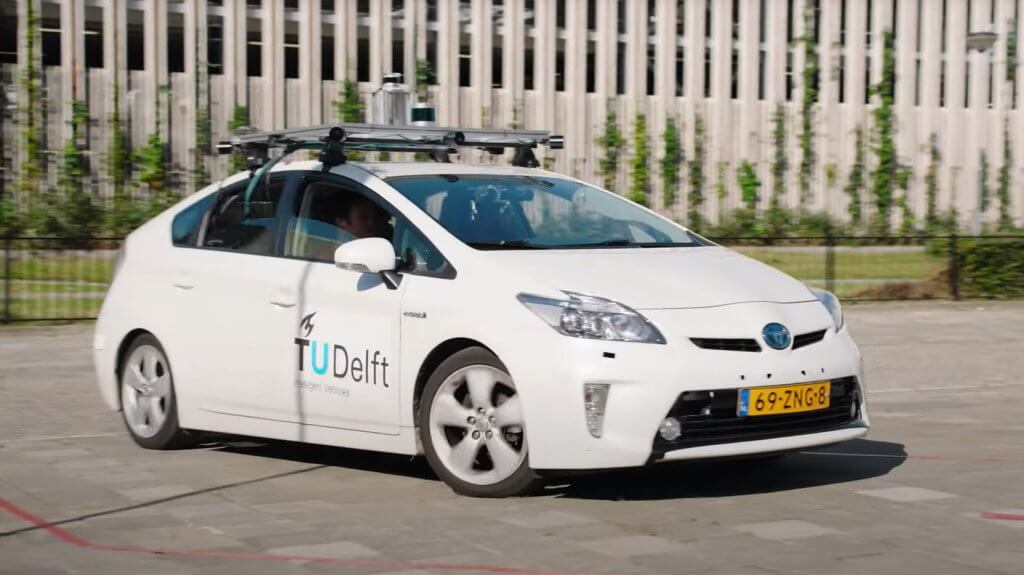
Op de campus van TU Delft trekt de Toyota Prius flink wat aandacht door alles wat op en om de auto zit. Prof. dr. Dariu Gavrila legt uit: ‘Er zitten twee verschillende sensoren op die verbonden zijn met LiDAR. De bovenste is verticaal gericht, waarmee ook bijvoorbeeld gebouwen met meerdere verdiepingen kunnen worden onderscheiden. Deze sensor heeft wel een beperkte reikwijdte. De sensor aan de voorkant reikt verder, maar met een kleiner beeld. Daarnaast zijn er acht camera’s rondom de auto, waardoor we 360 graden zicht hebben. Een noviteit zijn de microfoons op de auto, die geluiden waarnemen. Achter de bumper zit de 4D-radar. Achter in de auto zitten de ‘hersens’ in de vorm van een computer waar al deze sensors samenkomen. Zo weet de auto waar hij is en wat er in de omgeving gebeurt.’ Achter het stuur zit geen persoon, maar wel metalen benen die gas geven en remmen en hij stuurt automatisch. Uiteraard is het een automaat. Ronald Ensing vertelt over de software: ‘De sensoren scannen de omgeving met 10 Hertz en een 3D-beeld. Met deep learning is de software getraind om de objecten te zien en daarop te reageren. De auto voorspelt hoe de fietser waarschijnlijk zal gaan reageren en houdt daar rekening mee.’
Op afstand bestuurbare auto
Wat als een chauffeur in een kamer kan zitten om een auto te besturen? Daar houdt assistent professor Georgios Papaioannou zich mee bezig: ‘De menselijke component blijft voorlopig nog wel nodig, want wat als de camera’s op een auto bevroren zijn? Dan kun je niets. We zijn nu bezig met auto’s die op afstand bestuurd kunnen worden. Daarvoor is het wel nodig dat de bestuurder alles ziet, hoort en voelt alsof die in de auto zit. Om die transmissie juist te krijgen, moet dat in real time gebeuren. Een seconde tijdsverschil kan grote gevolgen hebben. Pas dan kan de chauffeur op afstand accuraat reageren. Het is nog niet zover dat dat al kan, maar we testen wel de mogelijkheden.’ In Estland worden die testen wel gedaan met deze auto’s. Daar is al gebleken dat er amper tijdsverschil is. Het is daar veilig bevonden. Om de bestuurder toch het gevoel te geven dat diegene in de auto zit, staan er drie schermen waarop die kan kijken. Emma Schippers studeert binnenkort af op dit onderdeel en zij legt uit: ‘De rijders zitten op een platform waarop de bewegingen van chauffeurs zijn nagebootst. In de auto die bestuurd wordt, zitten camera’s en microfoons, waardoor het lijkt alsof je in de echte auto zit. Met een toetsenbord en een 5G-verbinding heeft de chauffeur volledige controle over de auto. De systemen die we in de verschillende onderzoeken gebruiken, zijn hetzelfde. In de toekomst hopen we hiermee auto’s veilig te laten rijden, waarbij de bestuurder comfortabel in zijn eigen huis kan zitten.’
Slimme fiets
Door fietsen veiliger te maken, neemt het aantal ongevallen flink af, verwachten de onderzoekers van TU Delft. Een van de manieren waarop dat zou kunnen is met een zelf stabiliserende fiets. Assistent professor Holger Caesar staat bij een fiets vol met sensors, antennes en andere snufjes: ‘We kunnen fietsen veiliger maken, bijvoorbeeld door dezelfde sensoren te gebruiken als die op de Toyota Prius zitten, waarmee de fiets zelf de omgeving ‘ziet’. Het idee achter alles is dat auto’s en fietsen met elkaar verbonden kunnen worden, waardoor fietsen weten dat er een auto aankomt. Het onderzoek vindt vooral plaats in landen met relatief weinig fietsers, daarom is Nederland zo aantrekkelijk om meer data te verkrijgen. De stad Delft hebben we inmiddels helemaal rondgefietst waardoor dit in kaart is. Volgend jaar gaan we verder met onderzoek naar geluiden om de fiets. Om dit echt van de grond te krijgen is er veel meer data rondom ongelukken nodig. Daarbij komt dat deze fiets zoals die er nu uitziet, erg groot en heel duur is.’